 Genel Bakış
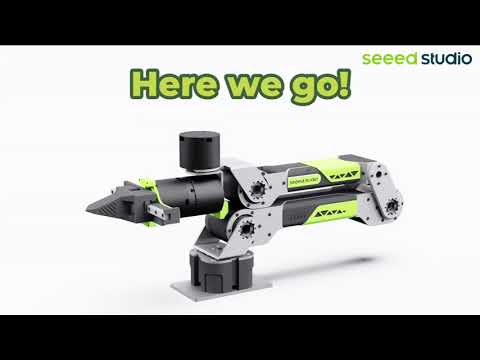
Geliştirici: Seeed Studio
Lisans: Donanım — CERN-OHL-W 2.0 | Yazılım — Apache 2.0
GitHub: 3.9k yıldız, 384 fork
Durum: Aktif geliştirme — tam açık kaynak (11 Mayıs 2026’dan itibaren)
Seeed Studio, reBot-DevArm (reBot Arm B601) projesini 11 Mayıs 2026’da CC BY-SA NC lisansından CERN-OHL-W 2.0 lisansına geçirerek tam anlamıyla açık kaynak bir fiziksel AI geliştirme platformuna dönüştürdü. Bu adımla birlikte donanım ve yazılım dahil tüm proje bileşenleri; bireysel kullanım, araştırma ve ticari uygulamalar için serbestçe kullanılabilir hale geldi.
“Gerçek Açık Kaynak” Felsefesi
reBot-DevArm’ın en güçlü yanı, açık kaynak kavramını yalnızca yazılım kodunun ötesine taşımasıdır:
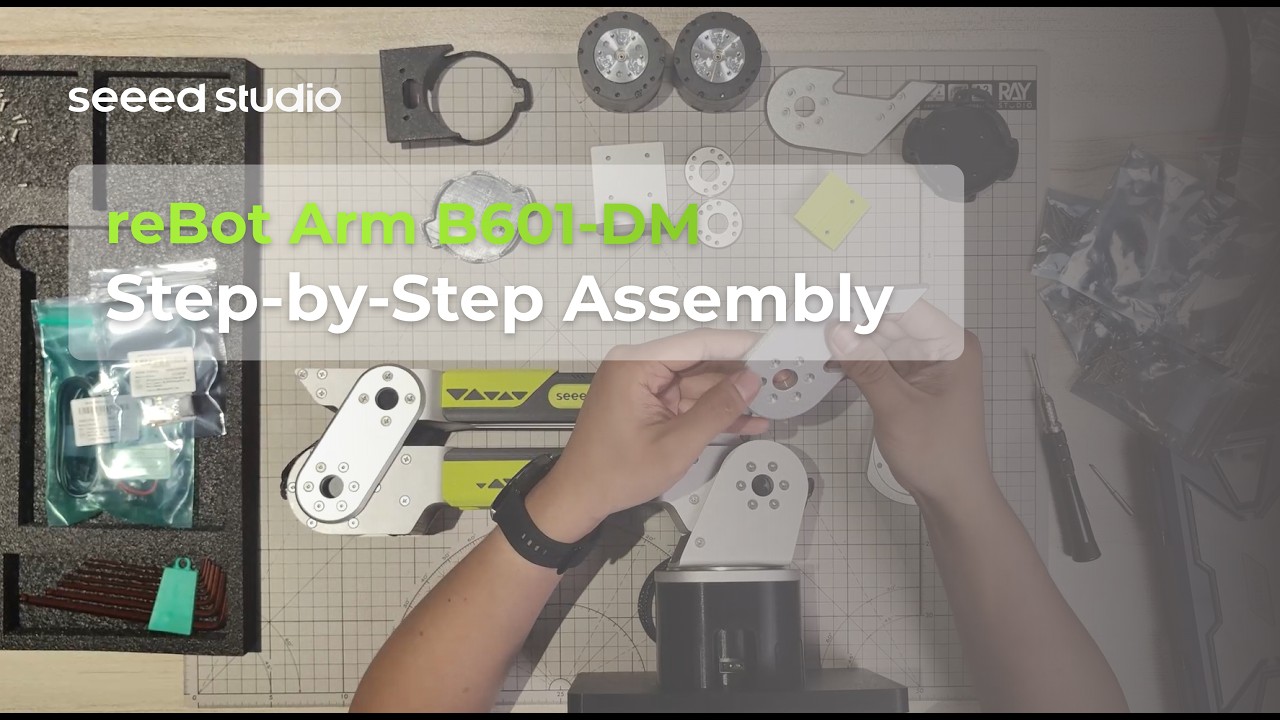
 İki motor versiyonu: RoboStride ve Damiao motorlu varyantlar için tüm dosyalar açık
 Donanım şematikleri: Sac metal ve 3D baskı parça kaynak dosyaları
 Malzeme Listesi (BOM): Her vidanın teknik özelliğine ve satın alma bağlantısına kadar ayrıntılı
 Yazılım ve algoritmalar: Python SDK, ROS 1/2, Isaac Sim, LeRobot, Pinocchio
Teknik Özellikler
- Serbestlik Derecesi: 6+1 DOF (6 eksen + tutucu)
- Erişim Mesafesi: 650 mm’ye kadar
- Yük Kapasitesi: 1.5 kg ve üzeri
- Tekrarlama Hassasiyeti: < 0.2 mm
- Ağırlık: ~4 kg
- Güç: DC 24V
Yazılım Ekosistemi
| Bileşen | Durum |
|---|---|
| Python SDK |  Mevcut |
| ROS 2 Humble | Mevcut (MoveIt2 optimizasyonu devam ediyor) |
| LeRobot Entegrasyonu | Mevcut |
| Pinocchio Kinematik | Mevcut (ileri/ters kinematik + yerçekimi telafisi) |
| Isaac Sim | Mevcut (USD modelleri + simülasyon teleoperation) |
| MotorBridge Konsolu | Mevcut — tarayıcı tabanlı eklem kontrolü, parametre ayarlama, gerçek zamanlı izleme |
CERN-OHL-W 2.0 Neden Önemlidir?
CERN-OHL-W 2.0 (Weakly Reciprocal), donanım açık kaynak lisanslarının en olgun ve hukuki açıdan en güvenilir olanlarından biridir. “Weakly Reciprocal” yapısı şu anlama gelmektedir: reBot-DevArm donanımını kullanan ticari bir ürün geliştirirseniz, yalnızca donanım değişikliklerinizi açık kaynak olarak paylaşmanız gerekmektedir — ürününüzün tamamını açık kaynak yapmak zorunda değilsiniz. Bu, araştırma kurumları ve startup’lar için son derece pratik bir denge sunmaktadır.
Projenin İlham Aldığı Kaynaklar
reBot-DevArm ekibi, projenin aşağıdaki açık kaynak çalışmalardan ilham aldığını açıkça belirtmektedir: ALOHA, Dummy-Robot, OpenArm, i2RT, SO-ARM100, TRLC-DK1.
 Overview
Developer: Seeed Studio
License: Hardware — CERN-OHL-W 2.0 | Software — Apache 2.0
GitHub: 3.9k stars, 384 forks
Status: Active development — fully open source as of May 11, 2026
Seeed Studio transitioned the reBot-DevArm (reBot Arm B601) project from a CC BY-SA NC license to CERN-OHL-W 2.0 on May 11, 2026, making it a fully open-source physical AI development platform. Both hardware and software are now freely available for individual use, research, and commercial applications.
“True Open Source” Philosophy
reBot-DevArm’s defining characteristic is that it extends open source beyond software code alone:
- Two motor versions: All files open for both RoboStride and Damiao motor variants
- Hardware blueprints: Sheet metal and 3D printed part source files
- Bill of Materials (BOM): Detailed down to every screw’s specification and purchase link
- Software and algorithms: Python SDK, ROS 1/2, Isaac Sim, LeRobot, Pinocchio
Technical Specifications
- Degrees of Freedom: 6+1 DOF (6-axis + gripper)
- Reach: Up to 650 mm
- Payload: 1.5 kg and above
- Repeatability: < 0.2 mm
- Weight: ~4 kg
- Power: DC 24V
Software Ecosystem
| Component | Status |
|---|---|
| Python SDK | Available |
| ROS 2 Humble | Available (MoveIt2 optimization ongoing) |
| LeRobot Integration | Available |
| Pinocchio Kinematics | Available (forward/inverse kinematics + gravity compensation) |
| Isaac Sim | Available (USD models + simulation teleoperation) |
| MotorBridge Console | Available — browser-based joint control, parameter tuning, real-time monitoring |
Why CERN-OHL-W 2.0 Matters
CERN-OHL-W 2.0 (Weakly Reciprocal) is one of the most legally mature and widely recognized open hardware licenses. Its “weakly reciprocal” structure means: if you build a commercial product using reBot-DevArm hardware, you are only required to share your hardware modifications — not your entire product. This makes it a practical choice for both research institutions and startups building on top of the platform.
Acknowledged Inspirations
The reBot-DevArm team explicitly credits the following open-source projects: ALOHA, Dummy-Robot, OpenArm, i2RT, SO-ARM100, TRLC-DK1.
 Product page: https://www.seeedstudio.com/reBot-Arm-B601-DM-Bundle.html
GitHub: GitHub - Seeed-Projects/reBot-DevArm: Open Source Robotic Arm for All Developers · GitHub
 Wiki (LeRobot): Getting Started with reBot Arm B601-DM in LeRobot | Seeed Studio Wiki
CERN-OHL-W 2.0 duyurusu: https://www.seeedstudio.com/blog/2026/05/22/rebot-arm-moves-to-cern-ohl-w-2-0-certified-building-a-fully-open-hardware-platform-for-physical-ai/